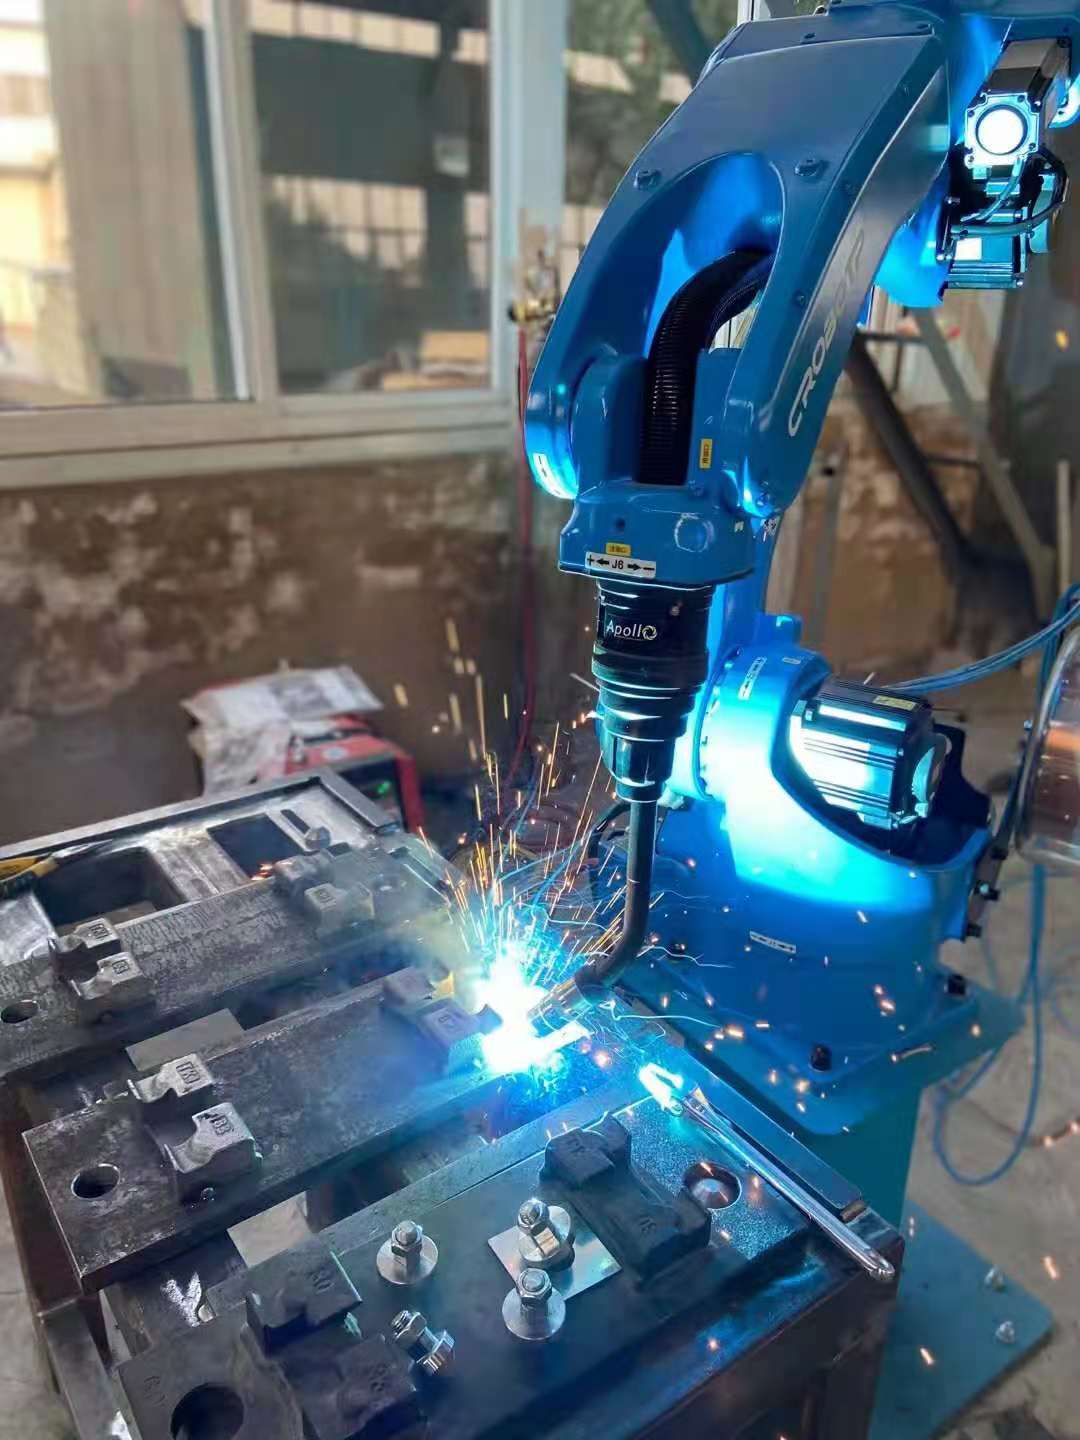
1.Características funcionalesofCRP-RH20-06-WWerobot lding
ØLa envergadura del brazo es de 2,0 metros. El diseño es muy compacto y se puede instalar de forma flexible en el suelo o al revés.
ØCon un gran espacio de trabajo, alta velocidad de funcionamiento y alta precisión de posicionamiento repetido, es adecuado para una amplia gama de aplicaciones de soldadura.
ØLa placa de parada de emergencia de seguridad independiente del sistema de control está equipada con h, y el circuito de relé de seguridad se adopta para proporcionar una parada de emergencia de doble circuito para garantizar la confiabilidad de la parada de emergencia.
ØEl cuerpo del robot adopta un cable especial altamente flexible.
ØEl transformador trifásico incorporado hace que 380 V y 220 V estén aislados para ayudar a que la fuente de alimentación sea más estable.El filtro trifásico incorporado puede mejorar eficazmente el rendimiento de EMC y EMI.
ØEl cuerpo del robot tiene una tubería de gas de circuito doble para satisfacer la demanda de soldadura.
ØEl diámetro interior del orificio central de 6 ejes es de 44 mm, puede cumplir con los requisitos de instalación desoplete de refrigeración por agua y soplete de fuelle.
ØEl cable de soldadura altamente flexible está integrado.
2. EspecificaciónofCRP-RH20-06-WeldEn gRobot
Modelo | CRP-RH20-06-W | |
Forma de brazo | Vertical de 6 ejestodas las articulaciones múltiples | |
Carga útil máxima | 6KG | |
Repetirprecisión de posicionamiento ted | ± 0,08 mm | |
Alcance máximodistancia | 2012 mm | |
Peso corporal del robot | 291 KILOGRAMOS | |
Modo de instalación | Tierra, montaje al revés, montaje en pared | |
Recorrido máximo | eje 1 | Montaje al suelo / al revés-165°-165° , montaje en pared -30 ° ~ 30 ° |
eje 2 | -155°~100° | |
eje 3 | -165°~245° | |
eje 4 | -190°~190° | |
eje 5 | -105°~100° | |
eje 6 | -210°~210° | |
Velocidad máxima | eje 1 | 160°/S |
eje 2 | 160°/S | |
eje 3 | 169°/S | |
eje 4 | 301°/S | |
eje 5 | 338°/S | |
eje 6 | 535°/S | |
Torque admisible | eje 4 | 16N.m |
eje 5 | 16N.m | |
eje 6 | 13N.m | |
Momento de inercia admisible | eje 4 | 0.55kg.m2 |
eje 5 | 0.55kg.m2 | |
eje 6 | 0.2kg.m2 | |
Entorno de instalación | temperatura ambiente | 0~45°C |
humedad relativa | 20-80% (sin condensación) | |
vibración | Menos de 0,5 C | |
otros | La instalación del robot debe estar alejada de: líquidos inflamables o corrosivos, gases, fuentes eléctricas de interferencia. | |
Nivel de IP | Cuerpo 1P54, muñeca IP67 | |
Características de la ventaja | Estructura compacta, alta velocidad, alta precisión, alta expansibilidad y fácil operación | |
Solicitud | Soldadura, corte, montaje, manipulación, marcado, rectificado | |
3. Descripción de la aplicación
El robot de soldadura CROBOTP, con salpicaduras ultrabajas, se usa ampliamente en la fabricación de automóviles y piezas, motocicletas, maquinaria de ingeniería y otras industrias.
Es ampliamente utilizado en los cuatro procesos de producción principales de la producción de automóviles, incluidos el estampado, la soldadura, la pintura y el ensamblaje. La soldadura por arco y la soldadura por puntos son las más utilizadas.
4. Video e imágenes del caso de solicitud
Video de aplicación
Imágenes de la aplicación